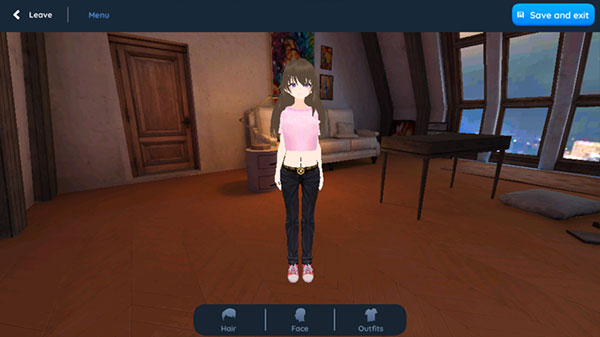
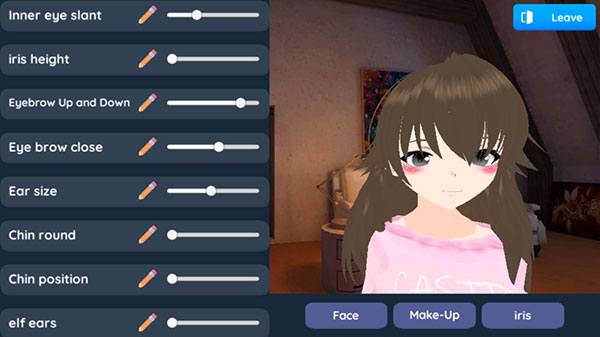
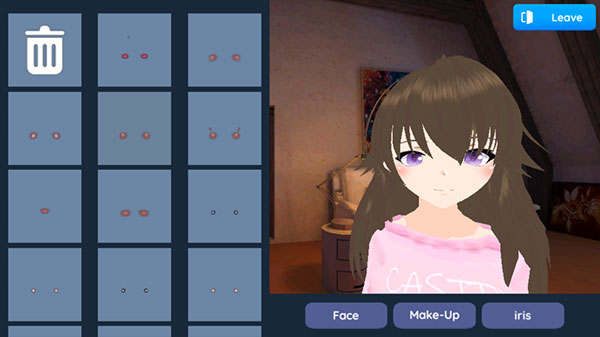
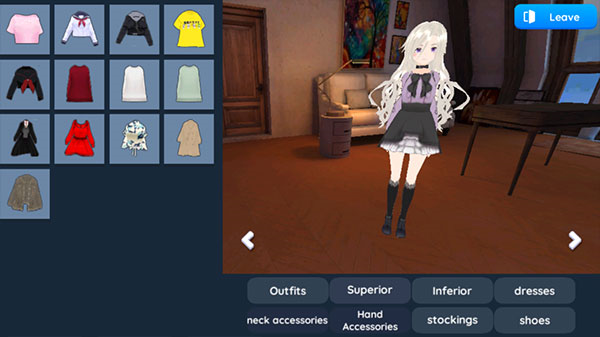
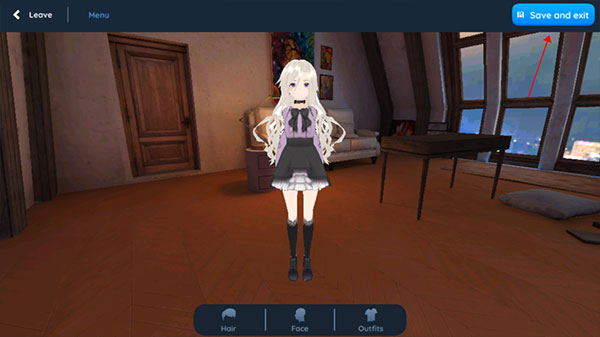
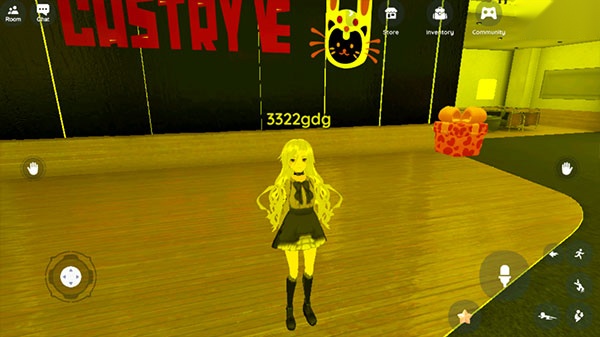
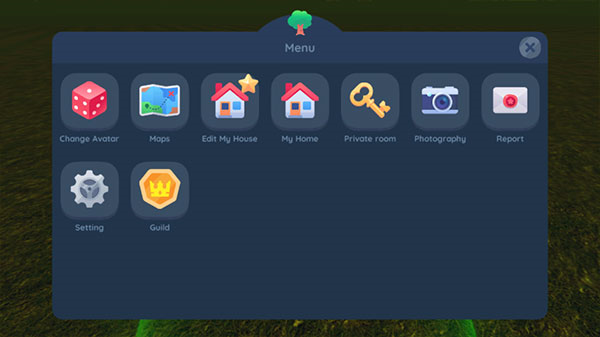
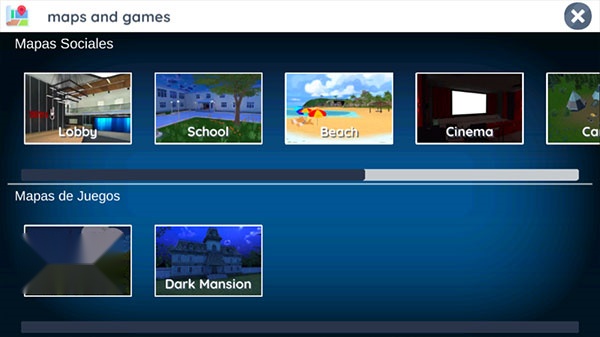
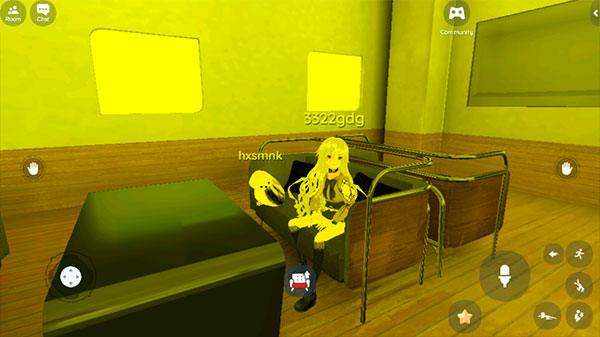
虚拟机器人2最新版是一款面向机器人学习与模拟调试的软件,提供直观的机器人搭建、参数调节和场景运行功能。用户可以在虚拟环境中测试动作逻辑,查看运行反馈,适合课堂演示、兴趣学习和基础项目练习。
虚拟机器人2最新版围绕虚拟机器人搭建与运行展开,界面将模型选择、部件配置、动作编排和模拟结果集中呈现。用户可按步骤调整关节、传感器和运动参数,并通过场景运行观察反馈,减少反复试错。软件提供入门引导、示例场景和自由调试空间,既能帮助初学者理解机器人控制逻辑,也能为日常练习和小型项目验证提供便利。
提供虚拟机器人模型搭建与部件组合入口,便于快速创建测试对象。
支持关节、传感器和运动参数调节,方便观察不同设置带来的变化。
内置场景运行与反馈展示,帮助用户直观检查动作逻辑是否顺畅。
界面将常用操作集中排列,减少在多个功能页面之间来回切换。
兼顾引导示例与自由调试,适合不同阶段的机器人学习需求。
模拟过程可视化,参数调整后的变化能够在运行界面中及时呈现。
操作路径清晰,常用配置与运行控制集中在容易找到的位置。
支持多次调试对比,便于逐步修正机器人动作和运行策略。
场景与模型设置相对灵活,可覆盖基础练习和简单项目验证。
反馈信息简洁直观,降低初次接触机器人模拟的操作门槛。
机器人模型选择与基础搭建。
关节角度、运动参数和传感器配置。
动作编排与场景运行控制。
运行过程反馈查看与调试记录。
示例场景调用与自由练习设置。
虚拟搭建:组合部件并形成可运行的机器人模型。
参数调试:调整关节、传感器和运动相关设置。
动作编排:按需求安排机器人动作顺序与执行方式。
场景模拟:在虚拟环境中运行模型并观察反馈。
练习辅助:通过示例场景和自由设置完成基础训练。
它把机器人搭建、参数调节和场景运行放在同一套流程里,适合课堂演示和自学调试。常用动作拖拽即可安排,反馈清楚,能减少反复切换工具的时间。

 fnf错误化恶搞之家低配版娱乐点击查看
 CocoPPaPlay游戏娱乐点击查看
 钢铁之躯3火器时代中文版娱乐点击查看
 Sudoku娱乐点击查看
 Find Out最新版娱乐点击查看
 虚拟机器人2国际服娱乐点击查看
 破碎的像素地牢最新版中文版娱乐点击查看
 木材公司单机版娱乐点击查看
 孔明清理更多其他点击查看
 古风AI绘画更多其他点击查看
 巡管通更多其他点击查看
 抽烟有数免费更多其他点击查看
 谷农生态更多其他点击查看
 锦忆爱看剧更多其他点击查看
 成都地铁app更多其他点击查看
 喜鹊儿2026更多其他点击查看


